
L’entreprise de robotique Figure AI a présenté ce 17 septembre un nouveau modèle d’IA taillé pour ses robots humanoïdes, baptisé Helix 2.5. Et c’est grâce à ça que ses robots ont réussi à faire le ménage dans 30 maisons de San Francisco, sans connaître les lieux à l’avance. Une démonstration qui montre à quel point ces modèles d’IA évoluent vite et son l’avenir de la robotique domestique.
30 maisons nettoyées par un robot, presque sans encombres
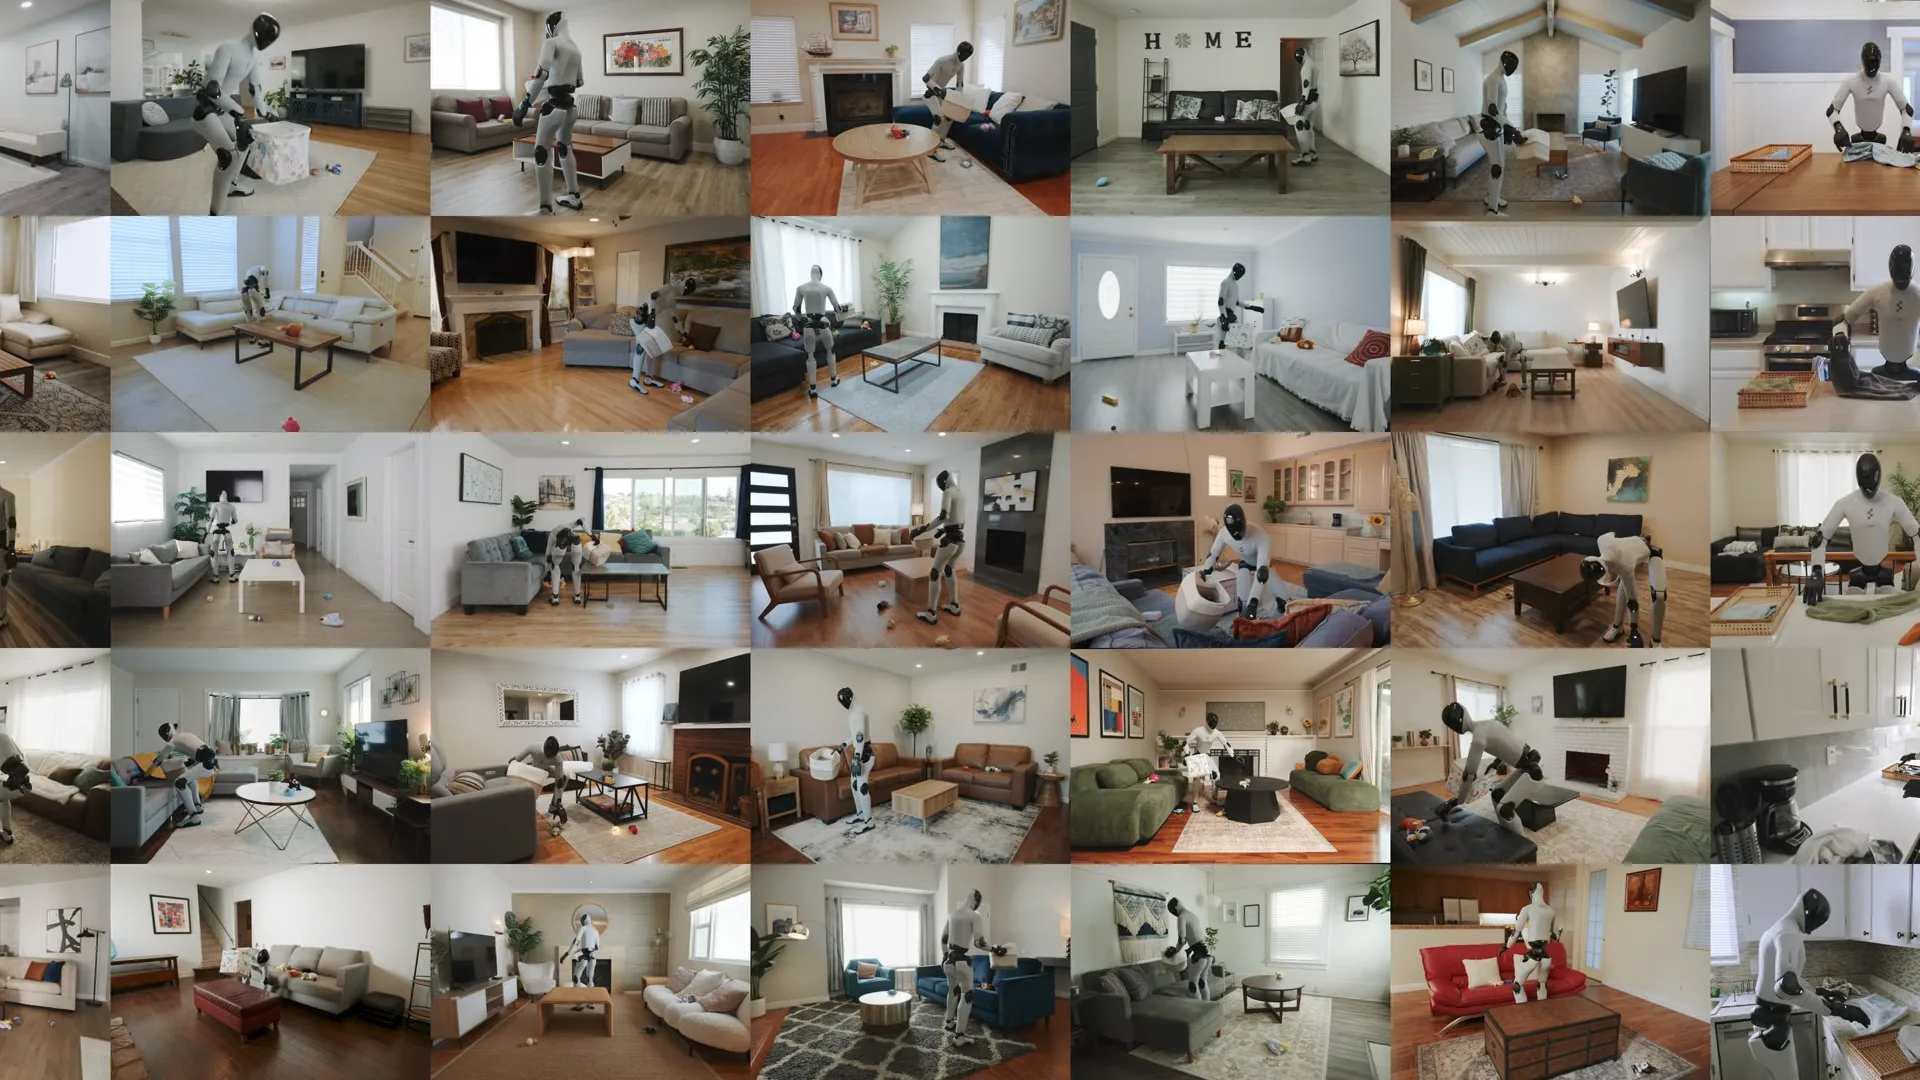
Helix 2.5 est le nouveau modèle de contrôle robotique développé par Figure AI. L’entreprise l’a utilisé pour faire fonctionner ses robots humanoïdes dans 30 logements réels de la baie de San Francisco, qui n’avaient pas servi à entraîner le système. Le modèle n’a pas non plus été ajusté avec des images ou des objets provenant de ces logements. Les lits, les serviettes, les jouets, les paniers et les meubles étaient donc inconnus du robot au moment de l’expérience.
Le robot devait accomplir trois tâches ménagères :
- ranger les jouets dispersés dans un salon et les placer dans un panier ;
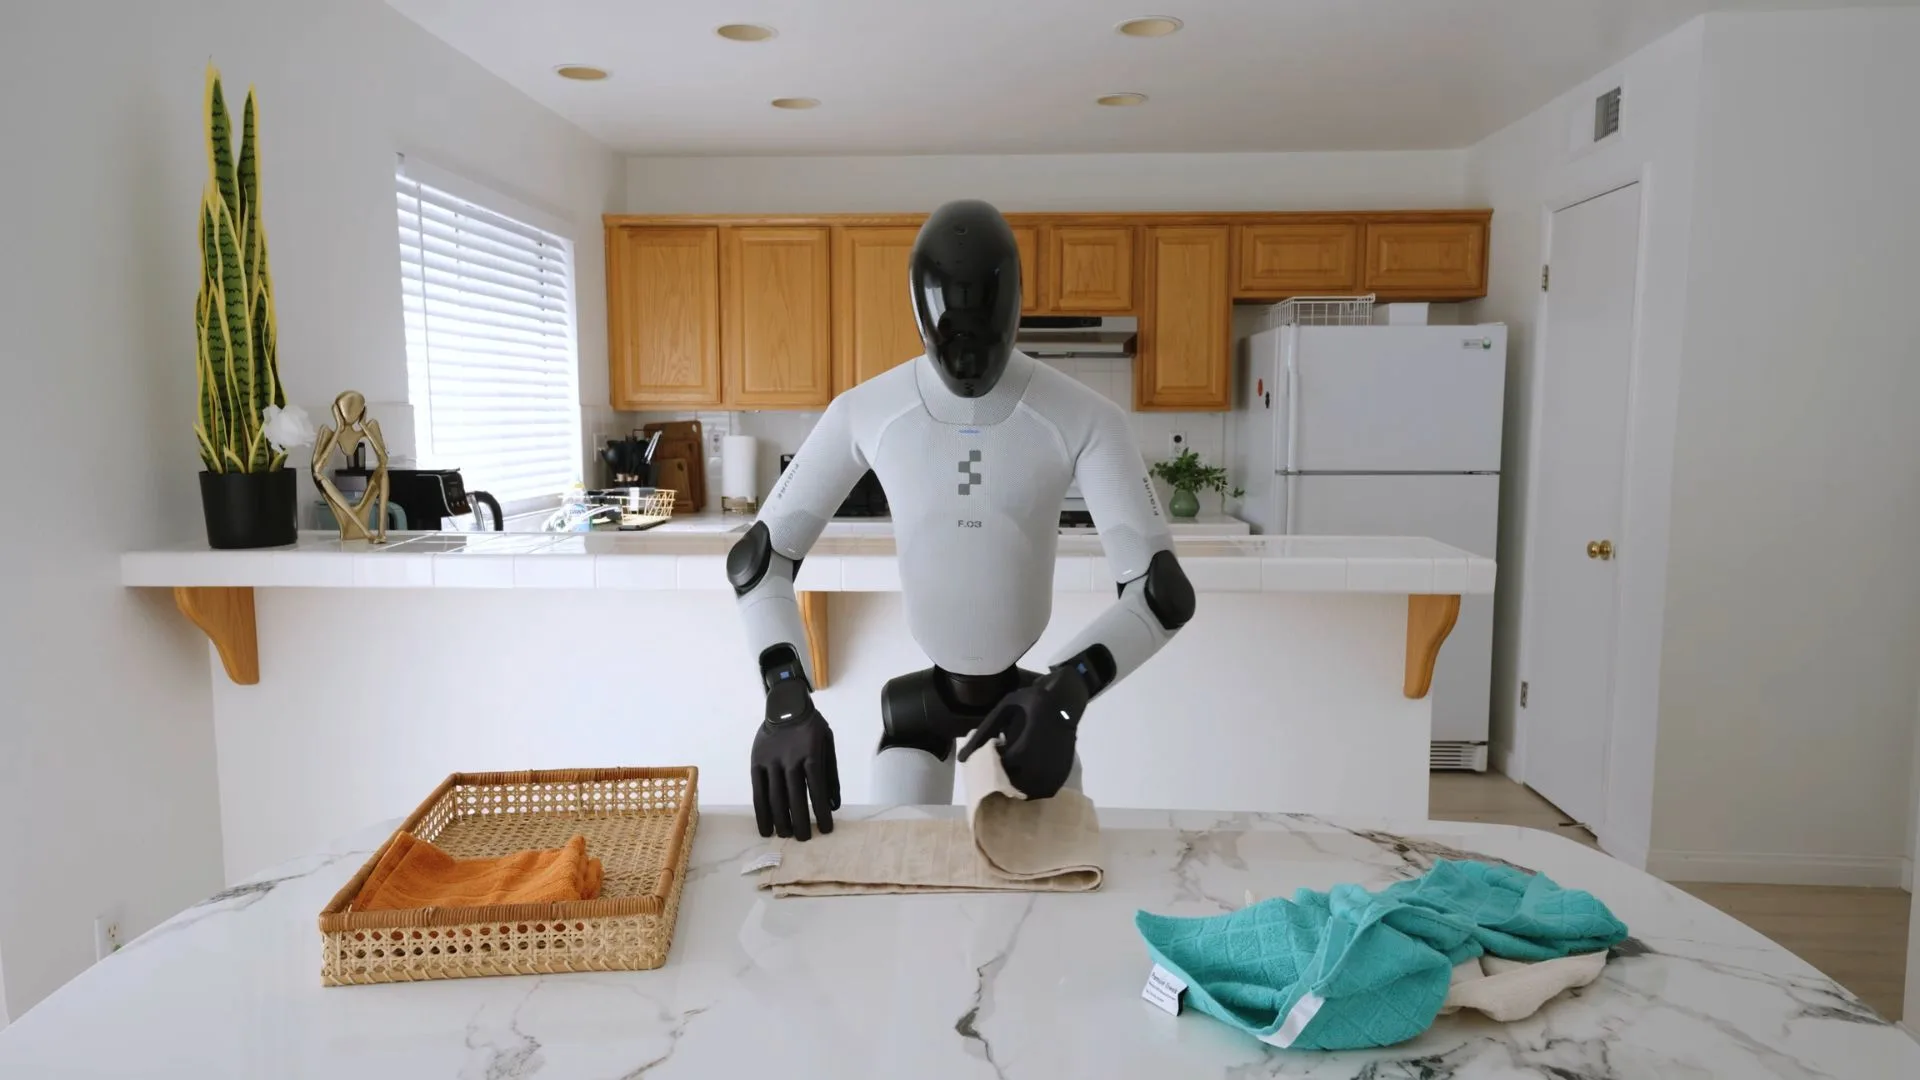
- plier des serviettes et les ranger ;
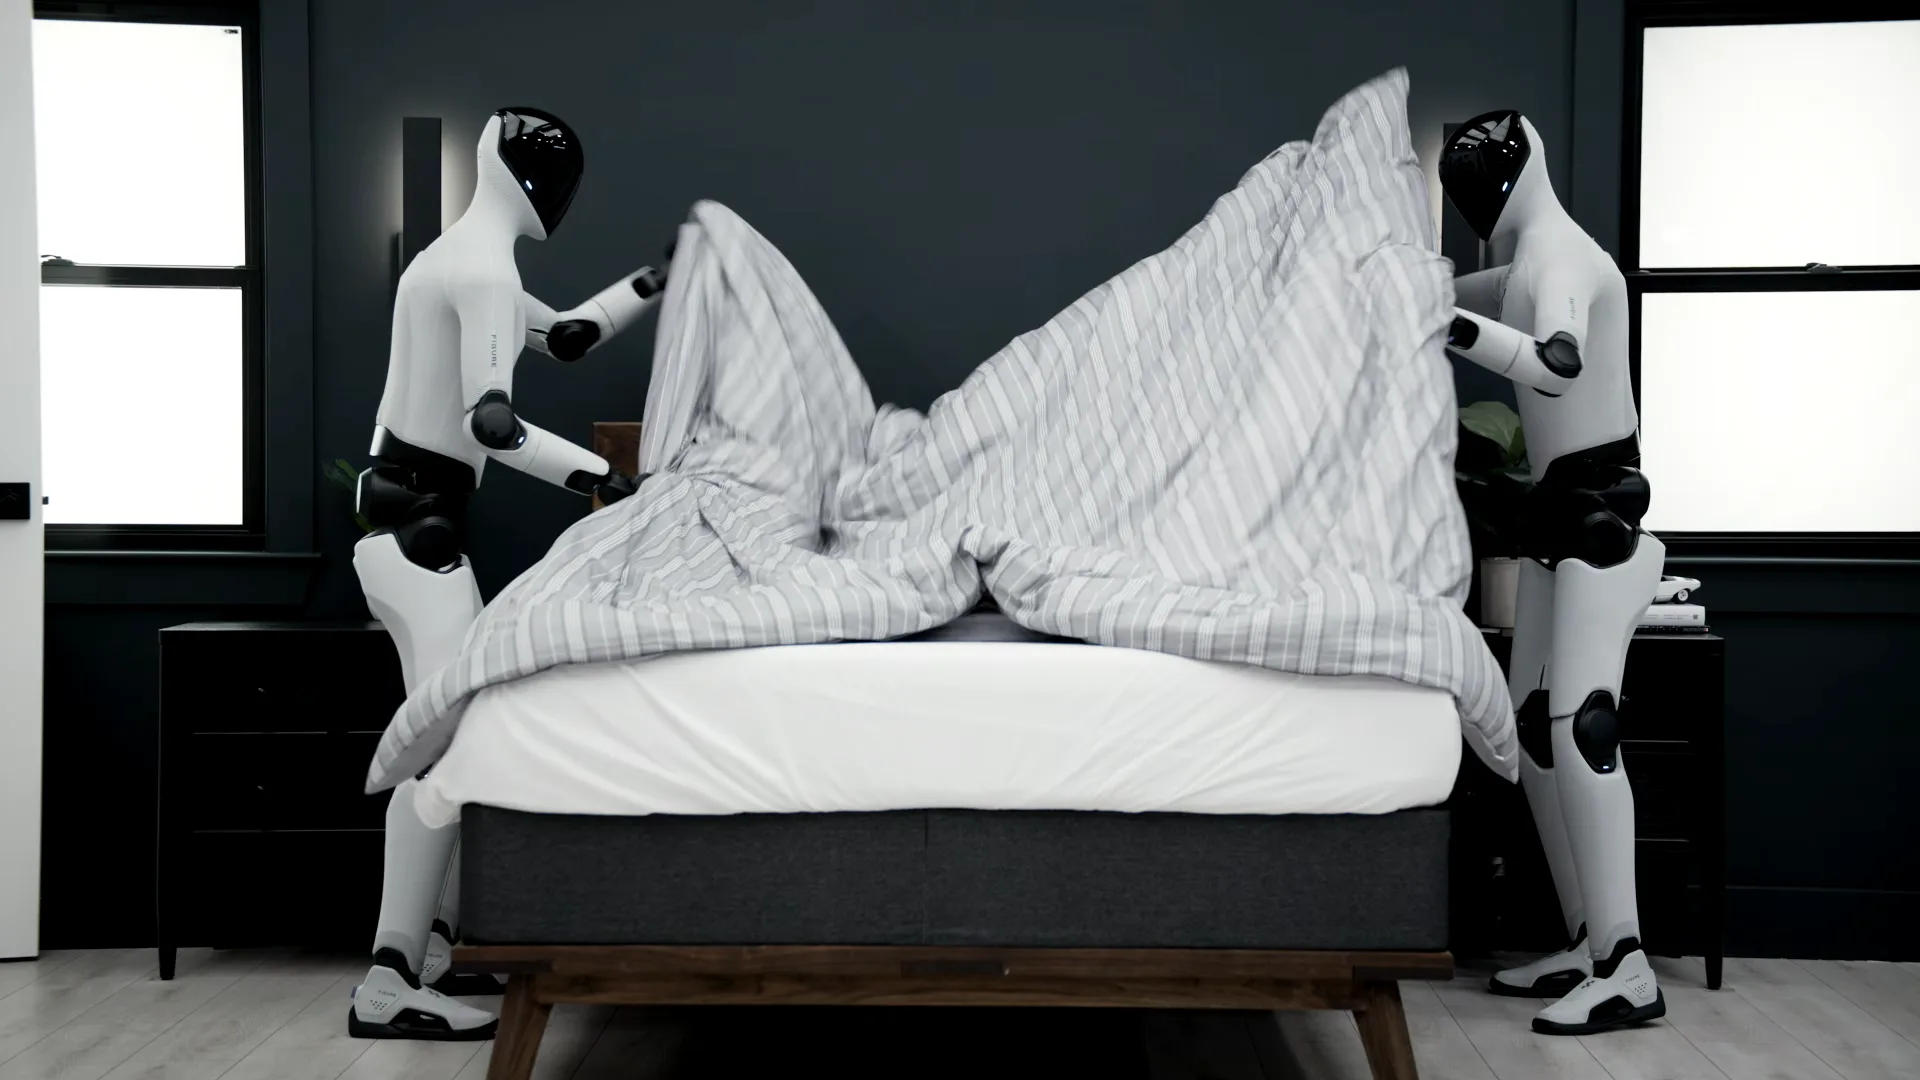
- faire un lit en positionnant les oreillers et en tirant correctement la couverture.
Des tâches choisies afin d’obliger le robot de Figure AI à mobiliser plusieurs capacités simultanément : analyser l’environnement, se déplacer, choisir une stratégie, saisir des objets (souples, rigides), et coordonner le tout. Y compris réagir en cas de pépin.
Selon Figure AI, Helix 2.5 a réussi 237 tâches sur 420 essais, soit un taux de réussite d’environ 56%. Une tâche n’était considérée comme réussie que si elle était terminée dans son intégralité. C’est loin d’être parfait, mais pour Figure AI c’est une amélioration encourageante comme l’explique son communiqué.
Le modèle d’IA Helix 2.5 a de beaux jours devant lui
Helix 2.5 a été préentraîné sur Index, un vaste ensemble de données consacré aux comportements humains. Figure AI cherche ainsi à transmettre au robot une compréhension générale des gestes, des objets et des situations physiques, plutôt que de lui apprendre chaque action séparément. Sa construction est en fait assez similaire à celle des grands modèles de langages, les fameux LLM derrière ChatGPT ou Gemini.
Dans ce cas pratique, le robot ne se contente donc pas de reconnaître un jouet ou une serviette. Il doit comprendre qu’un jouet posé au sol doit être ramassé, qu’un panier peut servir de destination, qu’une serviette doit être saisie par une ou deux extrémités et qu’un lit doit être approché depuis plusieurs côtés.
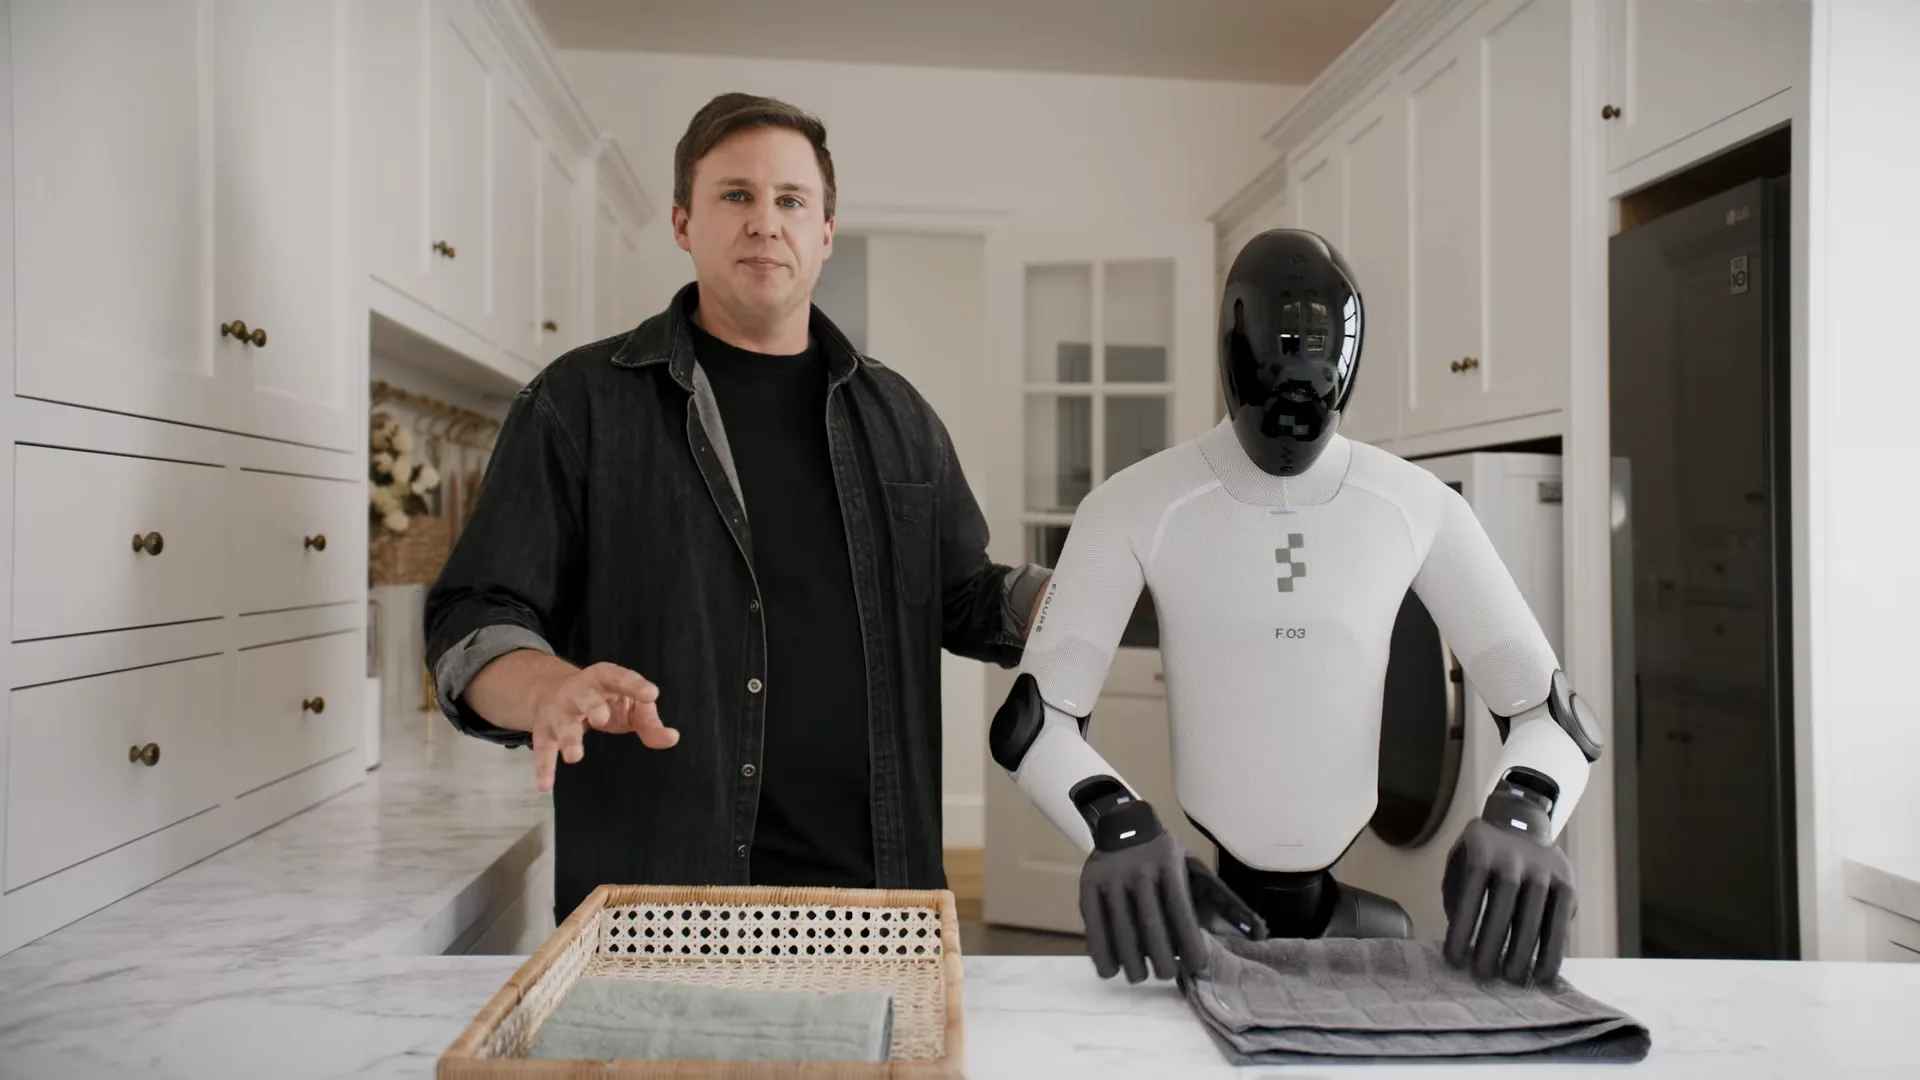
Les robots industriels fonctionnent généralement dans des environnements contrôlés. Les positions des objets, les trajectoires et les conditions de travail sont précisément définies. Ce qui n’est pas du tout le cas avec des robots domestiques, qui plus est humanoïdes comme celui de Figure AI. Et c’est là tout le défi pour l’entreprise.


